

最近色々な場面で目にするドローンには様々な形態がありますが、最も典型的なものはプロペラを4つ上向きに付けたクアッドコプター(Quad Copter)です。名称は回転するプロペラを4つ(クアッド)上向きに持ち、ヘリコプターのように垂直離着陸やホバリングができる事に由来します。toyレベルの物から高画質なカメラを搭載して放送局で使われる高級機迄、更には送電線や施設の点検等色々な場面で多用されています。
ところで、ArduPilotの固定翼機版であるArduPlaneのマニュアルを眺めていると、クアッドプレーン(QuadPlane)なる名称が目に付きました。中を覗いて見るとこのような写真がありました。

飛行機に4つの上向きプロペラを取付けてクアッドコプターと同じように垂直離着陸とホバリングができるようにしたものです。勿論上空では上向きプロペラの回転を止めて、前進プロペラと固定翼を用いて通常の飛行機のように飛行できます。その為、クアッドコプターより遥かに高速で長距離を飛行できます。同じような飛行特性を持つものにオスプレイのようなティルトローターがありますが、それはプロップローターのティルト機構に加えて大きなプロップローターを低回転で回すためにヘリコプターのような減速機(トランスミッション)が必要で、複雑な為に重量とコストが嵩み信頼性確保が大変です。対してクアッドプレーンは単純なモーターとプロペラだけの追加で非常にシンプルな機構で済みます。
ArduPlaneには大分前のV3.5の時代からこのクアッドプレーンの機能があったようですが、近年のV4.1でかなり大幅に改善されて玉成されたようです。その機能で難しいホバリングから前進飛行への遷移状態が自動で行えるようですので、実際に製作して確認してみたくなりました。ArduPlaneの自動曲技機能もほぼその全貌が確認でき、2024年11月に本サイトで集大成記事としで報告させて頂きました。そこで次のテーマとしてこのクアッドプレーンに取り組むことにした訳です。しかしクアッドプレーンを飛行させるには非常に複雑なセットアップ作業が必要な上に、通常の機体とは異なった独特な注意点もあります。更に関連マニュアルは大変入り組んだ判りにくいものとなっています。そこで私の経験をつぶさに報告することで、これからクアッドプレーンに取り組まれる方の参考にさせて頂きたいと思って報告致します。
連載「クアッドプレーン製作記」
- クアッドプレーンに挑戦(1)機体製作と基本設定
製作する機体
簡単に入手できる適当な機体キットが見つからないので自作する必要があります。そこで手持ちの機体を改造することにしました。
ベースとする機体
ベースとする機体は数年前に3Dプリンターで製作した全翼機のEclipson EWW-180です。

この機体は空中での飛行特性は満足できるものですが、離着陸特性に難があり脚に何度も改良を加えてようやく問題なく飛ばせるようにした思いで深い機体です。スパン1750mm、重量1100g程度で両外翼を外すと運搬にも便利で扱いやすいからです。
クアッド用モーター
クアッドシステムを追加装備すると全備重量は1800g前後と予想されるので、クアッド用モーターは2210~2215クラスの外形28mm程度のもの、プロペラ直径は9~10インチで間に合いそうです。当初EMAXの2215/09 1180KVを想定していましたが、ラジコン仲間のCygnus Toriさんからドローンの補用品として購入したが使用予定が無いとのことで、DJI E305セットやE310セットを頂くことになりました。アンプもプロペラもセットに含まれていて大助かりです。モーターの直径と取付ビス孔寸法もEMAX2215/09と同じです。但しEWW180とEMAXが3セル仕様なのに対してDJIは4セル仕様になりますので、機体のプッシャー式推進装置のモーターもDJI製に変更することになります。
機体イメージと製作部品図
EWW180のSTLデータがあるのでそれをFusion360に取り込んで機体イメージを作りました。併せて製作する部品を設計しました。まず機体のイメージです。

Φ16mm、長さ500mmのカーボンパイプを重心位置を中心として左右対称に翼に取付け、その先端にモーターとプロペラを搭載します。ESCは翼内に搭載しモーターとの間は延長コードで繋ぎます。
新たに製作するクアッド部はこのような感じです。

既製品のモーターとプロペラを取り除くと、新製するのはこのような構造です。

購入品のカーボンパイプを取り除くと製作するのは片側3つの部品(モーターマウント×2、主翼取付マウント×1)です。いづれも3Dプリンターで製作できます。
マウントの試し製作
早速3Dプリンターでモーターマウントと主翼取付マウントを試し印刷しました。

主翼取付部品は印刷の都合上2分割して印刷しました。思い通りの出来上がりです。早速カーボンパイプに嵌め込んでみました。
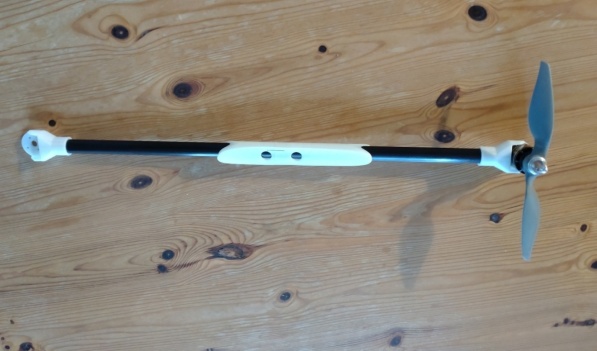
片側のマウントには手元にあったEMAXのモーターを仮付けしました。中々良い感じに出来上がりました。このまま使えます。カーボンパイプ外径の公称値は16mmなので当初これらの部品とのクリアランスを0.2mmにして印刷しましたが、多少余裕があり過ぎたので0.1mmで再作したところ適切な隙間になりました。ノギスでカーボンパイプの外形を測定したところキッチリ16.0mmで真円度も見事でした。模型用材料でも良い精度でできています。
クアッド部の取付完成
クアッド部をもう一組印刷してから取付作業に入りました。両モーターマウントの並行度と機体への取付角の正確性確保に気を使いました。その後モーター(DJI 2312E)とESC(DJI 420LITE)を搭載配線しました。これがクアッド部を機体に取り付けた状態です。この状態の重量は1,350g程度です。

ESCは主翼内に格納しています。アクセスカバーを開けた状態です。

これらのESCをFCUに接続するには、マニュアルを読み込んで配線図を書いた上で行う必要があります。
FCUに接続してモーター回転を確認
マニュアルに従ってクアッドプレーンのモーターとFCUの接続を理解した上で配線図を作成しました。その後、配線図通りに接続してからモーターの回転を確認しました。
配線図
マニュアルを読み込んでみると、クアッド用のモーターはFCU(フライトコントローラユニット)のサーボ出力口に繋げれば良いことが判りました。その順番は右前、左後、左前、右後の順です。それぞれMotor1、Motor2、Motor3、Motor4となるようです。そこで手持ちのFCUであるMATEK F405 WINGに繋げる配線図を次のように書きました。

このFCUはサーボ出力ピンがS3~S8しかありません。S1とS2は推進モーター専用です。元々このFCUをオリジナルのこの機体に搭載した時は、
- S3=左エレボン
- S4=右エレボン
- S5=ステアリング
としていましたが、VTOL離陸ではステアリングが不要になるので、
- S5=右前モーター用ESC
- S6=左後モーター用ESC
- S7=左前モーター用ESC
- S8=右後モーター用ESC
としました。これらのESC用の電力ラインはFCUのESC-1、ESC-2端子から採ることも可能ですが、4つのモーターの合計電流をプリント基板上のこれら端子に流すのはリスクがあると考えて、LiPoラインを分岐して直接給電することにしました。この時点ではこれで良いと考えていましたが実はこれが失敗でした。4つのクアッドモーターへの給電がFCUを通過していないので消費電流を計測できないことが後で判ることになります。そもそもクアッドモーターの消費電流は数A/個でそれ程大きく無いことも後で知りました。同様にESCとクアッドモーター間の電力ラインも通常の固定翼機の感覚でAWG16と比較的太い電線を使ってしまいました。数AならばAWG20ないし22程度で十分でした。
サーボ端子S5~S8の機能指定
配線図に従って実際に配線して、次にやることはS5~S8端子の機能をモーター制御に指定することです。そこでMission PlannerにFCUを接続して設定/調整メニューからFull Parameters Listを開けて、SERVO5のFunctionをMotor1に、SERVO6のFunctionをMotor2にと、順次機能指定を行いました。
クアッドモーターの回転確認
クアッドモーターの回転方向は右前(Motor1)と左後(Motor2)がCCW、左前(Motor3)と右後ろ(Motor4)がCWです。まず大前提としてそのように接続されていることを確認する必要がありますが、単にスロットルを上げても胴体上の推進モータが回るだけでクアッドモーターは回りません。そこでマニュアルを見ますと、クアッドプレーンの機能を立ち上げるにはパラメタQ_ENABLEを1にセットする必要があることが判りました。そのようにした上でrebootすると、頭にQ_の付いたクアッドプレーン用の各種パラメタが表示されるようになります。クアッドモーターの回転方向確認手順は次のようになります。
クアッドモーターの回転方向確認手順
- パラメタ
Q_FRAME_CLASS=1とする。これは、VTOL用モーターが4個であることを宣言しています。他にも2では6個、3では8個…等が可能です。 Q_FRAME_TYPE=1とする。これはモーターのレイアウトと回転方向の種類を指定するもので、今回の私の機体の場合は一番典型的な形態でXフレームと言うようです。クアッドコプターの命名法に依っているようです。Xフレームでは右前と左後のモーターをCCW回転、左前と右後モーターをCW回転とします。- 以上のようにしてからフライトモードをQHOVERにしてスロットルを上げるとクアッドモーターだけが回転します。この状態で個々のモーターの回転方向を確認します。逆回転の場合はESCとモーター間の配線を差し替えます。SERVOxのReverseで切り替えることを試みましたが、回転方向は不変でした。理由は不明です。
以上で、一応クアッドモーターが正常回転することが確認できました。
クアッドプレーン用のフライトモード
クアッドプレーンの機能が追加されたことで、ArduPlaneのフライトモードにはそれ迄の固定翼機用のフライトモードに加えて次の8つのモードが追加されました。
クアッドプレーン向けに追加されるArduPlaneのフライトモード
- QSTABILIZE
- QHOVER
- QLOITER
- QLAND
- QRTL
- QAUTOTUNE
- QACRO
- LOITER to QLAND
マニュアルにはそれぞれのモードの概要機能が次のように記されています。
QSTABILUZEモード
FCUによる姿勢角制御(Attitude Control)で、ロールとピッチの安定化支援を受けたモード。固定翼モードのFBWAに対応したクアッドモードと理解されます。
QSTABILUZEモードの機能詳細
- 操縦桿のピッチとロールスティックを傾けるとそれに比例して機体も傾き、傾いた方に進みます。スティックを中立に戻すと機体の傾きも戻って水平になります。
- ヨースティックの傾きは機首方位の変化率(レート)を制御します。即ち大きく傾ける程速く機首方位が変わります。スティックを戻すとその時点の方位を維持します。
- スロットルスティックはクアッドモーターの平均回転速度を制御して推力を調整します。高度を一定に保持するには常にスロットルを調整する必要があります。但し、機体の傾きに応じてスロットルからモーターに送られる信号が自動調整されて、機体の傾きによるスロットル微調節の労力を減らしてくれます。
マニュアルでは初めてクアッドプレーンの飛行を練習する人はこのモードではなく、操縦が容易な次のQHOVERかQLOITERモードで行なうことを推奨しています。
QHOVERモード
QSTABILIZEに高度保持機能が追加されたモード。固定翼のFBWBモードに相当すると思われます。ピッチ、ロール及びヨー運動中も高度が一定に保持されます。
QHOVERモードの機能詳細
- スロットルスティックが中立位置を中心とした不感帯域内にあるとき、機体は現在の高度を保持します。不感帯域のデフォルト値は60(±6%)ですが、パラメタ
RCn_DZで変更できます。nはスロットルに割り当てたチャンネル番号です。 - スロットルスティックが不感帯域を超えると機体は上昇若しくは下降します。スロットルスティックを一番下げた状態ではパラメタ
Q_PILOT_SPD_DNで定義された降下速度で降下し、一番上げた時はQ_PILOT_SPD_UPで指定した速度で上昇します。
QLOITERモード
QHOVERに位置と方位保持機能が追加されたモード。QHOVERでは風の影響やクアッドプロペラ同志の微妙な推力差等によって機体の位置や方位がズレて行くことが多いですが、このモードではGPSとコンパスによって位置と方位が維持されます。
QLOITERモードの機能詳細
- 水平位置はロール/ピッチスティックを傾けることで調整できます。水平方向の最大速度はデフォルトで5m/secです。スティックを中立に戻すと機体は減速して最終的に停止します。
- 高度はQHOVERと同じくスロットルスティックで、方位はヨースティックで調整します。
QLOITERモードはGPSが3次元ロックしてHDOPが2.0以下にならないとアーミングできません。
QLANDモード
マニュアルには明示されていませんがこのモードはVTOLモードでの着陸モードと思えます。このモードに入れるとその位置でQ_LAND_FINAL_ALTで指定された高度までQ_WP_SPEED_DNで指定した降下率で降下を始め、その高度に達したらQ_LAND_FINAL_SPDで指定した降下率で降下して着地します。機体はモーター回転が最低で且つ高度変化が1秒間で0.2m以下の時に着地したと見做します。デフォルトの0.2mはQ_LAND_ALTCHGで変更できます。
QRTLモード
QuadPlane Return To Launchの略で固定翼機のRTLモードに類似ですが、固定翼機ではこのモードに入れるとホームポジションの上空に戻って旋回飛行を続けますが、クアッドプレーンではホームポジションに戻ってホバリングに移りその後着地します。
このモードに入れるのは固定翼モードで飛行中が基本です(VTOLモードで飛行中にこのモードに入れた場合は一旦、Q_RTL_ALTで指定した高度迄上昇してから固定翼モードに遷移します)。そしてRTL_ALTで指定した高度で帰還します。着陸地点に近づくとQ_RTL_ALT高度迄降下しながら減速してVTOLモードに切り替わり降下着陸します。
QAUTOTUNEモード
固定翼のAUTOTUNEモードと同じくクアッドプレーンのPIDゲインを自動調整するモードです。Q_AUTOTUNE_AXISで調整する軸を指定します。
QACROモード
固定翼のACROモードと同じように姿勢制御ではなくレート制御の安定性を与えただけの制御で、姿勢角に制限がありません。宙返り等の曲技が行えますが上級者用のモードです。
LOITER to QLANDモード
固定翼モードで飛行中にこのモードに入れると固定翼のLOITERモードが始まってQ_RTL_ALT高度まで降下してからQLANDモードに切り替わって着地します。LOITER中心はこのモード入れた地点です。搭載LiPo電池の残量が少なくなった場合などの緊急着陸モードです。
次回:初飛行までの準備とVTOL初飛行
