

連載「クアッドプレーン製作記」
- クアッドプレーンに挑戦(3)初飛行後のチューニング
- クアッドプレーンに挑戦(1)機体製作と基本設定
- クアッドプレーンに挑戦(2)初飛行までの準備とVTOL初飛行
チューニング作業手順の調査 その1
初のVTOL浮揚試験が終わりましたが、本格的な飛行の前には各種のパラメタチューニングが必要です。その作業内容をマニュアルで調査しました。先に記した「最初のVTOL飛行へ向けての準備」に続く形で記載されています。
⑦ホバリングテスト
初のVTOL試験でピッチ、ロール、ヨーの姿勢角制御の安定性を確認したので、続いてホバリング試験で高度制御の安定性を次の手順でテストします。
ホバリングによる高度制御の安定性確認手順
Q_M_HOVER_LEARNを2にセットする。これでホバースロットルを学習して記憶させる。2秒間に5度以上の姿勢変化の入力が無い時に学習する。- QSTABILIZEモードで5mの高さまで上昇し、QHOVERモードに切り替える。30秒以上ホバリングさせるとホバーパラメタが収束する。もし機体が上下するならば、
Q_P_POSZ_PとQ_P_VELZ_Pを半分に落とす。
パラメタを次のようにセットして、再度ホバリング試験で確認する。
Q_P_ACCZ_I=2×Q_M_THST_HOVER上下加速度のIゲインQ_P_ACCZ_P=Q_M_THST_HOVER上下加速度のPゲイン
尚、Q_M_THST_HOVERの適正値は0.3~0.6で、それ以上の場合は推力不足である。
⑧ヨーのバイアスチェック
これはヨー方向の安定化に過大なパワーが消費されていないことを確認する試験です。クアッドプレーンに有り勝ちな問題はヨー方向の維持に過大なパワーを消費してしまうことのようです。その原因は、
- VTOLモーターの小さなミスアライメント
- スラストを発生させたときの機体の捻じれ
これが生じるとホバリングに過大なパワーを消費するのでホバリングが困難になります。
チェックの仕方は、無風時にパイロットのインプット無しでホバリングさせてログデータを採る。飛行後RATE.YOutの値を調べてそれが0.1を超えているようならば次の対策をする。
- 機体剛性の増加
- クアッドプロペラの後流の当たる面積を減らす
- クアッドモーターを若干外向きに傾ける
⑨ノッチフィルターの設定
QHOVERで振動せずにホバリングができたなら、次はVTOL飛行用PID制御へのノイズの影響を減らす為にノッチフィルターを設定します。クアッドプレーンでは4つのモーターが追加されたので、そのモーターに起因する振動が発生します。通常のローパスフィルターでそれを除去しようとすると、機体応答が悪くなってしまいます。そこでモーターの回転数とその整数倍の振動を除去するノッチフィルターの出番となります。これは良好なチューニングを行う上で非常に重要とのことです。
手順
- フィルターのモード指定パラメタ
INS_HNTCH_MODEを21にする。これはノッチの中央振動数の変化がスロットルに比例するモードです。他にもF7あるいはH7の高速CPUを搭載したFCUではもっと進化したモードがあるようですが、私のFCUはF4の旧式なのでこのモードを選択しました。 - ノッチフィルターの中央振動数をFFT解析で決定する。
INS_LOG_BAT_OPT=4(LOWパスフィルターのON/OFFでデータを取得)、INS_LOG_BAT_MASK=1(IMUの振動データを収集)とした上で、ホバリングを1分以上行ってデータを採録する。採れたデータをMission PlannerのFFT解析機能にかけて振動のベース周波数を見つける。試験終了後はINS_LOG_BAT_MASK=0に戻してRAMのメモリーを開放する。 - ノッチフィルターを稼働させるために
INS_HNTCH_ENABLEを1にする。 - フィルターの下記パラメタを設定する。
INS_HNTCH_REF=Q_M_THST_HOVER基準スロットルINS_HNTCH_FREQ=振動のベース周波数基準周波数INS_HNTCH_BW=振動のベース周波数/2ノッチバンド幅INS_HNTCH_FM_RAT=0.85ベース周波数の15%減まで有効INS_HNTCH_HMNCS=3ベース周波数の3倍迄有効
再度2.のホバリング飛行をしてフィルターの効果を確認する。但し今回は、
INS_LOG_BAT_OPT=2ノッチフィルターONのデータを取得INS_LOG_BAT_MASK=1IMUのデータを収集
とし、試験終了後はINS_LOG_BAT_MASK=0に戻してRAMのメモリーを開放する。
チューニング作業はまだ続きますが、ひとまずここまでの作業を実機で確認することにしました。
実機でのチューニング作業 その1
確認試験は次の3フライトを実施しました。
- ホバリングテスト1 高度制御の安定性試験。
Q_M_THST_HOVERの値を得る - ホバリングテスト2 上下加速度のP&Iゲインを適正値にして再試験。同時にヨーのバイアスチェック
- ノッチフィルター設定用にIMUの振動データを取得
ホバリングテスト1&2
Q_M_HOVER_LEARNを2にセットしてホバリングを行いました。QSTABILIZEで離陸して3m程度の高度でQHOVERに切り替えて出来るだけ操縦桿を動かさないようにしてデータを集録しました。
見ていると機体は上下しませんが、ゆっくり1m程度高度が低下します。従って高度保持制御のパラメタQ_P_POSZ_PとQ_P_VELZ_Pはデフォルトのままにしました。
取れたデータを解析しました。
1)ホバリング時のスロットルポジション
Q_M_THST_HOVER=0.242でした。随分低い値です。使用したDJIの2312E MOTORと9450プロペラのマニュアルによると4セルの場合モーター/プロペラ1基当たりの最大推力は850gです。4基では3.4Kgになります。実験機の全備重量は1.8Kg程度ですので、充分余裕があってこのように低い値になったものと思われます。
2)高度維持性能
地上で見ているとゆっくり高度を1m程度下げていましたが、取れたデータにはそのような兆候は見られません。記録された高度はこのようなものです。

青線が対地高度で、赤線が気圧高度です。対地高度の変化は殆どありません。目視では確かに高度低下が認められたのですが、何故データには現れないのか謎です。唯一考えられる合理的なシナリオは飛行中に気圧が若干低下した、とすることです。
この程度の高度変化はGPSでは誤差の範疇ですので、対地高度は気圧高度計がメインデータとなっている筈です。気圧の上下で高度変化を感知して機体を上下させる制御が働いている筈です。一定高度でホバリングさせることは即ち気圧を一定に保つように高度を上下させることになります。試験中に若干気圧が下がればそれを一定にするために高度を下げた、と考えることができますが果たしてそんな速さで気圧が変化するものか私には判断する知識がありませんでした。
そこで気圧の時間変化を調査したところ、試験の翌日に宇都宮市で最大1時間で2hPa程度の変化が生じていました。1hPaの違いは高度にして10.8mですので、10.8×2=21.6m/h=0.36m/minの変化率です。試験飛行中の降下はもう少し速かったですが、必ずしも不思議では無い現象と思えます。
3)ヨーのバイアス
RATE.YOutの値(紺)と4つのクアッドモータの出力のタイムヒストリーを書き出しました。

RATE.YOutの値はマニュアルではプラスの値で記されていますが、取れた値はマイナスです。しかしこの値はヨーの角速度なので回転方向によっては負の値もあり得ると解釈しました。マニュアルではこの値の絶対値が0.1を超えるとヨーの安定化に過大なパワーを消費していることになって好ましくない、と記されています。採録された値の平均値は-0.09ですが最大値は-0.16で余り良好とは言えません。
4つのクアッドモーターの出力を見て原因が判りました。RC5&6(CCWモーター)に対してRC7&8(CWモーター)の出力が大きく、4つのモーターの出力のアンバランスが生じています。機体を詳細に点検すると、CCWモーターの傾き(外側への傾き)に対してCWモーターのそれが少ないことを発見しました。即ち同一推力でCCWモーターが作る右回りのトルクに対してCWモーターが作る左回りトルクが少ないために、CWモータの回転数を上げて推力を増やしています。このアンバランスが原因と思われます。モーターの傾きを均一にする必要があります。
ノッチフィルター設定用IMUの振動データ取得
高度4~5mでゆっくり飛行させて振動データを取得しました。それをMission PlannerのFFT解析機能にかけると次のデータが得られました。

FFTのデータ項目
FFT ACC0生の加速度データの周波数分布FFT ACC120Hzのローパスフィルターを通した加速度データの周波数分布FFT GYRO0生のジャイロデータの周波数分布FFT GYRO140Hzのローパスフィルターを通したジャイロデータの周波数分布
です。これを見ると次の振動成分が顕著です。
- 14Hz 840rpm
- 97Hz 5,820rpm
- 110Hz 6,600rpm
- 196Hz 11,760rpm
- 220Hz 13,200rpm
- 291Hz 17,460rpm
- 319Hz 19,140rpm
97Hz(5820RPM)と110Hz(6600RPM)はそれぞれCCWモーターとCWモーターの基準振動、196Hzと220Hzはそれらの2倍振動、291Hzと319Hzは3倍振動と理解されます。CCWモーターとCWモーターの回転数が異なるのでこのように多数の振動ピークが生じてしまっています。またCCWモーターとCWモーターの基準振動数差が13Hzなので14Hzの振動は恐らくその振動差による「うなり」と思われます。このままではノッチフィルターが複雑になりヨーのバイアスも大きくなるので、まずCCWモーターとCWモーターの回転数を同調させる必要があります。因みに高次振動は次数が上がるほど基準振動に比べて低くなるので、ノッチフィルターは3倍振動迄で十分なことも判ります。
目分量でモーター取付角を修正するも同調に失敗
ヨーの制御力を増やすために4つのモーターは若干外向きに傾けてありますが、目で見ても明らかにCCWモーターに比べてCWモーターの傾き量が少なかったので、回転数が同調しませんでした。そこでCCWモーターの傾き角に合わせてCWモーターの傾きを増やして試験しましたが失敗しました。基準線が無く適切な測定工具を作るのも面倒なので目分量で修正した為です。試験結果はこのようなものです。

RCOU.C5とRCOU.C6はCCWモーターでRCOU.C7とRCOU.C8はCWモーターです。前者がほぼ1400を中心にしているのに対して後者は約1600が平均値です。前回よりも不一致度が増加してしまいました。目分量ではあるものの明らかに今回の方がモーター間の傾き差は少ないのにです。その為に、ヨーのバランスを取るための消費パワーの目安であるRATE.YOutの平均値が-0.2程度と前回の倍に増えてしまいました。この値は-0.1以下に抑える必要があります。
当然、振動データも多数の周波数成分が出現してしまいました。

このままでは適切なノッチフィルターを噛ませることが出来ません。考えられる原因は外向き角度が前回よりも大きいことです。その為個々のモーターが作るヨーイングモーメントが大きく、少しの傾きの差が大きな誤差モーメントとなってしまったことと思われます。取付角の精確な調整が必須です。
モーター取付角を正確に調整してクアッドモーターの同調に成功
そこで意を決して4つのクアッドモーターの傾きを正確に合わせる治具を製作しました。その結果回転数同調に成功しました。製作した治具はこのようなものです。3Dプリンターで作りモーター下面に平行に取り付けました。

機体は水平な平板の上に載せています。治具の上にデジタル傾斜計を載せて各面の傾きを正確に5.0度に調整しました。

改めてこの状態でホバリング試験をした結果がこれです。
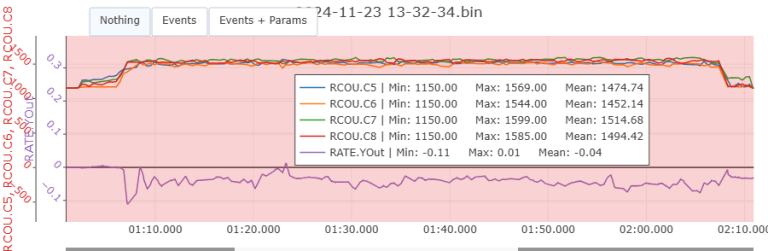
4つのクアッドモーターの回転数は略一致しています。またヨーの釣り合いを保つ為のCCWモーターとCWモーターの出力差を示すYOutも-0.04程度と許容値の-0.1を大きく下回ることに成功しました。このことから振動のFFT解析結果も下図のようにピーク周波数が2種類に分かれることも無く、基本周波数が約100Hz(6000RPM)であることが判りました。

やはり治具の威力は絶大です。「急がば回れ」の格言が身に沁みました。
ノッチフィルターのパラメタ設定
モーターの回転数同調が済んだので、ノッチフィルターのパラメタを設定してその効果を確認しました。パラメタは次の値にセットしました。
INS_HNTCH_ENABLE=1フィルターONINS_HNTCH_MODE=1スラスト比例の制御INS_HNTCH_REF=Q_M_THST_HOVER=0.242基準スロットルINS_HNTCH_FREQ=振動のベース周波数=100Hz基準周波数INS_HNTCH_BW=振動のベース周波数/2=50Hzノッチバンド幅INS_HNTCH_FM_RAT=0.85ベース周波数の15%減まで有効INS_HNTCH_HMNCS=3ベース周波数の3倍迄有効INS_LOG_BAT_OPT=2フィルターONのデータを取得INS_LOG_BAT_MASK=1IMUのデータを収集
この状態でホバリングを約1分程度行い採れたデータをFFT解析した結果が次の図です。

左が加速度、右がジャイロのデータです。ノッチフィルターを付ける前はこのような値でした。

加速度は明らかにフィルターを噛ませると振動のピークが減少していますが、ジャイロへの効果は僅少です。未だピークも残ります。漠然と予想していたのはピークが完全に消える事でした。結果は思惑と多少異なりますが、ノッチフィルターの性能に関する知識が無いので何とも良否の判断が付きかねます。取り敢えずこのままで前に進めることにしました。
チューニング作業手順の調査 その2
ノッチフィルターの設定後のチューニング作業をマニュアルで調べました。その1の続きになります。
⑩ロール/ピッチのマニュアルでのチューニング
マニュアルではいきなりオートチューンに進まずマニュアルでチューニングを行うことを勧めています。パラメタの最適値と現状値の乖離が甚だしい時にはオートチューンが上手く収束しないからと思われます。手順は次のようになります。作業はロールから行いその後にピッチに移ります。
オートチューンの手順
Q_A_RAT_RLL_Dの値を50%増加させてQHOVERモードでホバリング中に操縦桿でロールの揺動を与える。振動が発生しないならば更に50%ずつ増加させる。ノッチフィルターが良好ならばパラメタの値はデフォルト値の10倍以上になることも稀ではない。- 振動が発生したら10%ずつ、振動が収まるまで下げる。
- 更に25%下げた値にセットする。
- 次に
Q_A_RAT_RLL_PとQ_A_RAT_RLL_Iの値を同時に50%づつ増加させて同じことを行う。 - 振動が発生したら振動が収まるまで10%づつ下げる。
- 更に25%下げた値にセットする。
⑪チューニングの評価
オートチューンや遷移飛行に進めるだけのチューニングが完了したか否かを次の試験で確認する。
チューニングの評価手順
- QHOVERで離陸する。
- 少量の前後ピッチ、左右ロール、操縦桿の斜め4方向に順番に倒してからセンターに戻す。
- 操縦桿の操作量を徐々に増やして最終的にフルスティックになるまで同じことを繰り返す。
機体が操縦桿のインプットに対して過度にオーバーシュートしたり振動する場合は中止し、マニュアルチューニングに戻ってやり直す。
入力の形に拠らず安定化ループの確認を行うにはQ_A_RATE_FF_ENAB=0として次の試験を行う。
- QHOVERで離陸する。
- ロール又はピッチのインプットを保持する。
- スティックを元に戻して機体が水平に戻るときのオーバーシュートを確認する。
- 徐々にスティックの傾斜を100%まで増やす。
オーバーシュートが過大であったり振動が発生した場合は試験を中止してマニュアルチューニングに戻る。試験後にはQ_A_RATE_FF_ENAB=1に戻す。
⑫オートチューニング
多くの場合マニュアルチューニングで充分であるとのこと、及びオートチューンは8分以上のホバリングが可能な電池容量を必要とすることから、パスすることにします。但し、オートチューンイングでは操縦への追従の敏捷性を決める次のパラメタをチューニングしているので、大半の機体に推奨される値にマニュアルでセットすることにします。
Q_A_ANG_PIT_P=6Q_A_ANG_RLL_P=6Q_A_ANG_YAW_P=6Q_A_RAT_YAW_P=0.5Q_A_RAT_YAW_I=0.05
ロール/ピッチパラメタに設定した値の妥当性は試験結果を集録したSDデータのATTでdesiredとactualを比較して評価します。
⑬インプット形状を決めるパラメタのセッティング
操縦感覚を左右するパラメタを調整することで、敏捷であるが飛ばし易い機体に仕上げることが出来るとして特に次のパラメタが挙げられています。
Q_A_RAT_YAW_Pヨーレートの比例ゲイン。大きすぎると振動し、小さすぎると方位を保持できない。Q_ANGLE_MAX最大傾斜角Q_A_ACCEL_P_MAXピッチの最大加速度Q_A_ACCEL_R_MAXロールの最大加速度Q_A_ACCEL_Y_MAXヨーの最大加速度Q_A_ANG_LIM_TC高度維持のための角度制限の時定数
しかし、具体的な調整方法が記されていないのでパスすることにしました。
実機でのチューニング作業 その2: ロールパラメタのマニュアルチューニング
上に調べたマニュアルチューニングの内ロールについて行いましたが、マニュアル通りにはいきませんでした。
ロールレートのDゲイン調整
最初にロールレートのDゲインであるQ_A_RAT_RLL_Dの調整を行いました。はじめはデフォルトの0.0018でホバリングしてロールの揺動を与えます。振動等の不具合が無いので次は50%増しの0.0027としました。これもOKなので3回目は更に50%増やして0.0036としたところ主翼に顕著な振動が出ました。
マニュアルではデフォルト値の10倍になることも稀ではない旨が記されているので、随分早く振動が発生したことに驚きましたが、取り敢えずマニュアルに従って4フライト目は10%減の0.0033にしました。しかし未だ振動が残ります。更に10%減の0.0030にした5フライト目で漸く振動は収まりました。最終的にマニュアル通りにその値を更に25%落とした0.0025として6回目のフライトで確認して終了しました。
帰宅後ログデータを確認したのが次のグラフです。Desiredロール角(目標値:紺)と実際のロール角(オレンジ)の比較です。

D=0.0018)
D=0.0027)
D=0.0036 振動が発生したフライト)
D=0.0033 未だ振動が残ります)
D=0.0030 振動は収まりました)
D=0.00225 最終設定値)これらのグラフを眺めていておかしなことに気が付きました。デフォルト値の0.0018で既に実際のロール角は目標値よりオーバーシュートしています。ゲインを増やすと更にオーバーシュートが激しくなると共に位相遅れも増えてやがて振動が発生します。即ち、私の機体にとってはデフォルトの値が既に過大であったのではないかとの疑問が湧いてきました。後日ゲインをデフォルト値から下げて実験しましたがそれについては後述します。
P&Iゲインのチューニング
Dゲインを0.00225にした状態でQ_A_RAT_RLL_PとQ_A_RAT_RLL_Iのゲイン調整を行いました。これらのデフォルト値は共に0.125です。その値での試験はDゲイン調整の#6フライトで実施済なのでその50%増しの0.187から開始しました。しかし離陸後既に激しい振動が発生してしまいました。それは10%下げた0.168でも収まらず更に10%落とした0.150で無くなりました。マニュアルによると更に25%落とした0.113が最終の値にすべきですが、それはデフォルト値より小さい値です。これまでデフォルト値で問題が無かったので、0.125に戻しました。結局P&Iゲインはデフォルトのままとなりました。
過去のデータの確認
機体応答のデータはノッチフィルターの効果を確認した時にも採れているのでそれを再確認しました。ロールとピッチは次のような結果でした。


このデータからも明らかにロールは過応答していることが判ります。但しピッチの応答は素晴らしく素直な状況を示しています。これならばピッチはチューニング不要と考えパスすることにしました。
ロール制御のオーバーシュートの原因考察
図34~39からロールのD制御パラメタであるQ_A_RAT_RLL_Dの値を増やすとオーバーシュートと位相遅れが増えてしまうことが判明しました。その理由を原理的に理解したく調査をした結果非常に分かり易い解説を見つけました。
制御をしていないクアッドプレーンのホバリング時のロール運動(ピッチ運動も)には元の姿勢に戻そうとする復元力がありません。制御理論のモデルで考えたときには「ばね力」が無いことになります。機体の運動はロール軸周りの慣性能率による慣性力と、主翼&クアッドプロペラが作り出すロール角速度に比例した抵抗モーメントだけで決まります。即ちロール運動はロール角速度pについての一次遅れ系になります。
そこで気になったのが一時遅れ系に対するPID制御のDゲインがどのような効果を及ぼすのか?ということです。そのことについて基本的な知識が無いので調べてみましたところ、素晴らしい解説記事を見つけました。
参考速度が関わる場合のPID制御。こんなに変わる動作イメージ! – こんとろラボ
一時遅れ系へのPID制御の各ゲインの効き方
解説記事を読むと、理論式を導いて制御系を含めた全体系(クローズドループ系)が質量とダンパー及びばねからなる2次遅れ系となることを示した上で、その結論として次のように述べています。
Iゲインがばね定数k、Pゲインが粘性係数c、Dゲインが質量mに対応しています。結論から言うと、それぞれのゲインの働きは、次のようにまとめられます。
- Iゲインが大きい:入力が大きくなり、動作は素早く、振動的になる。
- Pゲインが大きい:ブレーキ力が大きくなり、振動が抑制される。
- Dゲインが大きい:動作が鈍くなる。ただしさらに大きくなるにつれ、異常に動作が速くなる。
速度が関わる場合のPID制御。こんなに変わる動作イメージ! – こんとろラボより引用
即ち、私の機体で言うとDゲインを大きくすると、ただでさえ大きなロールの慣性能率が更に大きく鈍重になって、入力に対して位相遅れが増えると共に、入力の反転にすぐには追随できずにオーバーシュートするものと理解できます。
この解説では一次遅れ系ではD制御は不要のようなことも述べていますのでDゲインを半減したものとゼロにしたもので試験してみました。
試験結果
今回はクアッドコプターの操縦に慣れているCygnus Toriさんに操縦して貰いました。最初は前回の最終パラメタと同じ(D=0.00225)とし、次いで半減(D=0.00113)、3フライト目にDゲインをゼロとしました。その結果上に述べた理論通りにDゲインをゼロにしたときが一番操縦し易いとの判定を受けました。
但し飛行場では気が付きませんでしたが帰宅後データをダウンロードして面白いことに気付きました。一回目の試験結果がこのようなものなのです。

前回(図39)と同じDゲイン(0.00225)ですが今回は非常に綺麗にコマンドに追随してオーバーシュートは僅かです。更に面白いのはDゲインを0にして試験した3回目の結果と、その後に私が同じ条件で試験した結果の比較です。これがCygnus Toriさんの操縦です。

位相遅れもオーバーシュートも殆ど無く理想的な制御状態です。対して私が操縦したものはこのようになりました。

かなり大きくオーバーシュートしています。位相遅れも生じています。試験結果を眺めて次のことが判りました。図42と43のCygnus Toriさんの操縦は非常にゆったりとしたもので、左右ロールの切り返し操作が2~3秒周期です。ロール角も10~15度と大きくインプットしています。それに対して私の操縦である図44では周期は1秒程度でロール角も5度程度です。私は操縦が慣れていないので神経が過敏になって細かく素早い操舵をしているのに対して、クアッドの操縦に慣れているCygnus Toriさんはゆったりと大舵を取られていることが明瞭です。
実験機はスパンが2m近くあります。それにクアッドモーターとプロペラを追加したのでロールの慣性能率がかなり大きくなっています。その為ロール時定数が大きくて敏捷に傾くことが出来ない筈です。Cygnus Toriさんの操縦はその時定数にマッチしたゆったりしたものであるのに対して、私の操縦は余りに速いので機体が追随できず、位相遅れとオーバーシュートを起こしたものと考えられます。
以上から、制御ゲインの良否判別にはその系の応答特性に合わせた適切な周期のインプットを入れないと判断を誤ることを学びました。
何れにしろこれでホバリングの操縦はかなりやり易くなったのでチューニング作業はここで完了としました。いよいよ遷移飛行です。
次回:ホバリングとロール運動を中心とするチューニング
